Kurz gefasst
- SLAM steht für Simultaneous Localization and Mapping: Das Gerät bestimmt gleichzeitig seine eigene Bahn und baut daraus die Punktwolke auf.
- Grundlage sind LiDAR-Messungen und die Inertialsensorik (IMU). Kleine Fehler summieren sich mit der Strecke zu einer Drift.
- Geschlossene Schleifen erlauben der Software, diese Drift zu korrigieren. Deshalb planen Sie Rundgänge und kehren zum Ausgangspunkt zurück.
- Gehen Sie mit 0,5 bis 1 m/s, halten Sie das Gerät ruhig, beginnen und enden Sie am Festpunkt.
- Die relative Genauigkeit der Punktwolke liegt laut Hersteller typisch unter 1 cm, bei geeigneter Umgebung und Scanführung.
Was SLAM bedeutet
Ein terrestrischer Laserscanner steht auf einem Stativ. Er kennt seine Position, weil er sich nicht bewegt. Ein Handscanner wie der GreenValley LiGrip O2 bewegt sich mit Ihnen durch das Gebäude. Er muss deshalb zu jedem Zeitpunkt wissen, wo er gerade ist und in welche Richtung er zeigt. Erst dann kann er die gemessenen Punkte an die richtige Stelle setzen.
Genau das leistet SLAM, die Abkürzung für Simultaneous Localization and Mapping. Auf Deutsch: gleichzeitige Ortung und Kartierung. Das Gerät löst zwei Aufgaben in einem Schritt. Es bestimmt seine eigene Bahn, die sogenannte Trajektorie. Und es setzt aus den Messungen entlang dieser Bahn die Punktwolke zusammen. Beide Aufgaben hängen voneinander ab. Ohne bekannte Bahn gibt es keine Karte. Ohne Karte lässt sich die Bahn nicht prüfen.
Mehr zum Gerät und seinen Kennwerten finden Sie auf der Seite Gerät und Genauigkeit.
Woher die Bahn kommt: LiDAR und IMU
Zwei Sensoren liefern die Grundlage für die Trajektorie.
Der LiDAR-Sensor sendet Laserimpulse aus und misst die Laufzeit bis zur Rückkehr. Daraus ergibt sich für jeden Impuls eine Entfernung. Der LiGrip O2 arbeitet laut Hersteller mit 32 Kanälen und erfasst bis zu 640.000 Punkte pro Sekunde bei einer Reichweite von 120 m. Aus aufeinanderfolgenden Messungen erkennt die Software, wie sich die Umgebung relativ zum Gerät verschoben hat. Wände, Kanten, Stützen und Einrichtung dienen dabei als Merkmale.
Die Inertialsensorik, kurz IMU, misst Beschleunigungen und Drehraten. Sie liefert viele Messungen pro Sekunde und überbrückt die kurzen Zeiträume zwischen zwei LiDAR-Auswertungen. Sie merkt, wenn Sie das Gerät drehen, anheben oder beschleunigen.
Die Software verbindet beide Quellen. Die IMU gibt eine erste Schätzung der Bewegung vor. Der LiDAR korrigiert diese Schätzung anhand der Umgebung. Das Ergebnis ist eine Bahn aus vielen tausend Positionen, jede mit Zeitstempel und Ausrichtung.
Warum Drift entsteht
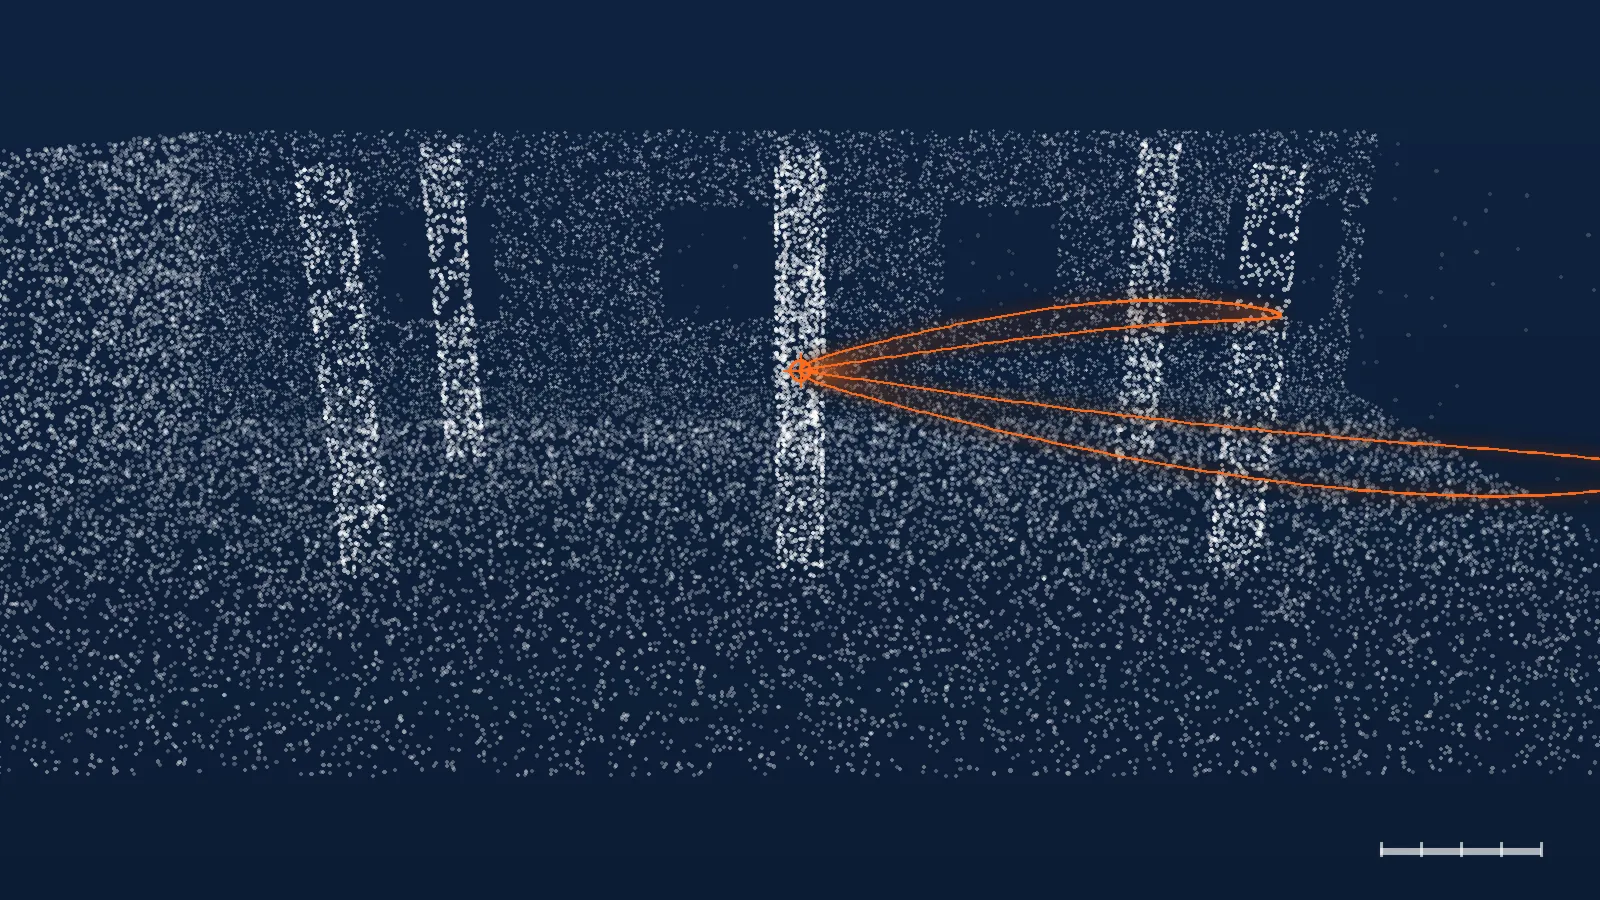
Jede einzelne Schätzung ist etwas ungenau. Ein Millimeter hier, ein Hundertstel Grad dort. Diese Fehler verschwinden nicht. Sie addieren sich mit jedem Schritt. Nach 50 m Weg ist die geschätzte Position ein Stück von der tatsächlichen entfernt. Nach 200 m ist die Abweichung größer. Dieses Wegdriften der Bahn heißt Drift.
Drift zeigt sich in der Punktwolke als doppelte Wand, als schiefer Flur oder als Treppenhaus, dessen Geschosse nicht übereinander liegen. Die Punkte selbst sind sauber gemessen. Sie wurden nur an eine leicht falsche Position gesetzt, weil die Bahn an dieser Stelle schon abgewichen war.
Drift ist kein Fehler des Geräts. Sie ist eine Eigenschaft jedes Verfahrens, das die Position aus der eigenen Bewegung ableitet. Entscheidend ist, wie gut sich die Drift anschließend korrigieren lässt.
Schleifenschluss: die Korrektur
Hier kommt der Schleifenschluss ins Spiel, englisch Loop Closure. Kehren Sie an einen Ort zurück, den das Gerät bereits erfasst hat, erkennt die Software die bekannten Merkmale wieder. Sie weiß nun: Diese beiden Positionen auf der Bahn sind in Wirklichkeit derselbe Ort. Die Differenz zwischen beiden ist die aufgelaufene Drift.
Die Software verteilt diese Differenz rückwirkend auf die gesamte Schleife. Die Bahn wird gerade gezogen, die doppelte Wand verschwindet. Je mehr Schleifen eine Aufnahme enthält, desto mehr Stützstellen hat die Software für diese Korrektur.
Daraus folgen drei Regeln für die Praxis:
- Planen Sie Rundgänge statt einfacher Hin- und Rückwege.
- Kehren Sie am Ende zum Ausgangspunkt zurück.
- Kreuzen Sie Bereiche mehrfach, etwa indem Sie einen Flur auf dem Rückweg noch einmal durchlaufen.
In unserer Auswertung prüfen wir bei jedem Stichtag den Bahnverlauf und den Schleifenschluss, bevor die Punktwolke georeferenziert wird.
Warum langsames Gehen hilft
Die IMU überbrückt die Zeit zwischen zwei LiDAR-Auswertungen. Je weiter Sie sich in dieser Zeit bewegen, desto größer wird die Unsicherheit. Bei 0,5 bis 1 m/s hat die Software genug Überlappung zwischen aufeinanderfolgenden Messungen, um die Merkmale sicher wiederzuerkennen. Bei 2 m/s nicht mehr.
Dasselbe gilt für Drehungen. Schwenken Sie das Gerät ruckartig, ändert sich die Szene innerhalb von Sekundenbruchteilen vollständig. Halten Sie das Gerät deshalb ruhig und drehen Sie sich mit dem ganzen Körper.
Zwei Stellen verlangen besondere Aufmerksamkeit. An Türen wechselt die Umgebung von einem Raum in den nächsten. Halten Sie kurz inne und richten Sie das Gerät in den nächsten Raum voraus, bevor Sie hindurchgehen. Auf Treppen ändert sich die Höhe, und die Stufen bieten wenig Merkmale. Gehen Sie Stufe für Stufe.
Vor dem Start braucht das Gerät etwa 10 Sekunden Ruhe auf ebener Fläche. In dieser Zeit kalibriert sich die IMU. Wer sofort losgeht, startet mit einer falschen Ausgangslage.
Merkmalsarme Umgebungen
SLAM lebt von Merkmalen. Kanten, Ecken, Stützen, Türen und Einrichtung geben der Software Anhaltspunkte. Fehlen sie, hat das Verfahren Schwierigkeiten. Typische Fälle:
- Lange, leere Flure: Alle Querschnitte sehen gleich aus. Die Software kann nicht sicher sagen, wie weit Sie vorangekommen sind.
- Glasfassaden: Der Laser geht durch das Glas oder wird gespiegelt. Die Messungen passen nicht zur tatsächlichen Geometrie.
- Große, ebene Hallen: Weite Flächen ohne Struktur liefern wenig Information.
- Nebel, Regen, Staub: Partikel in der Luft erzeugen Fehlmessungen.
In solchen Umgebungen gehen Sie langsamer, beziehen vorhandene Merkmale bewusst ein und verkürzen die Schleifen. Im Praxistag K2 üben Sie genau diese Situationen auf dem Übungsgelände in Kladow.
Die Regeln im Überblick
- Initialisierung: Gerät etwa 10 Sekunden ruhig auf ebener Fläche halten.
- Beginn und Ende am Festpunkt.
- Schritttempo 0,5 bis 1 m/s, Gerät ruhig halten, nicht schwenken.
- Rundgänge planen, zum Ausgangspunkt zurückkehren, Bereiche mehrfach kreuzen.
- An Türen und auf Treppen langsam, kurz innehalten.
- Überlappung zu vorhandenen Scans mindestens 2 m.
- Eine Aufnahme am Stück höchstens 20 bis 30 Minuten; große Objekte in mehrere Aufnahmen teilen.
- Merkmalsarme Bereiche langsamer und mit kürzeren Schleifen aufnehmen.
Werden diese Regeln eingehalten, liegt die relative Genauigkeit der Punktwolke laut Hersteller typisch unter 1 cm. Die absolute Lage im Koordinatensystem kommt dann über RTK oder über Festpunkte dazu. Das Ergebnis ist eine Dokumentation, keine amtliche Vermessung und kein verformungsgerechtes Aufmaß.
Was das für Ihre Baustelle bedeutet
SLAM ist der Grund, warum eine eingewiesene Person ein Geschoss in 20 Minuten erfassen kann. Es ist auch der Grund, warum die Scanführung über die Qualität entscheidet. Wer Schleifen plant und ruhig geht, bekommt eine Punktwolke, die sich mit dem vorherigen Stichtag überlagern lässt.
Für die wöchentliche Dokumentation im Baustellen-Abo legen wir beim Einrichtungstermin Festpunkte und eine feste Route fest. So laufen alle Stichtage nach demselben Muster. Wie daraus ein messbarer Baufortschritt wird, lesen Sie auf der Anwendungsseite.